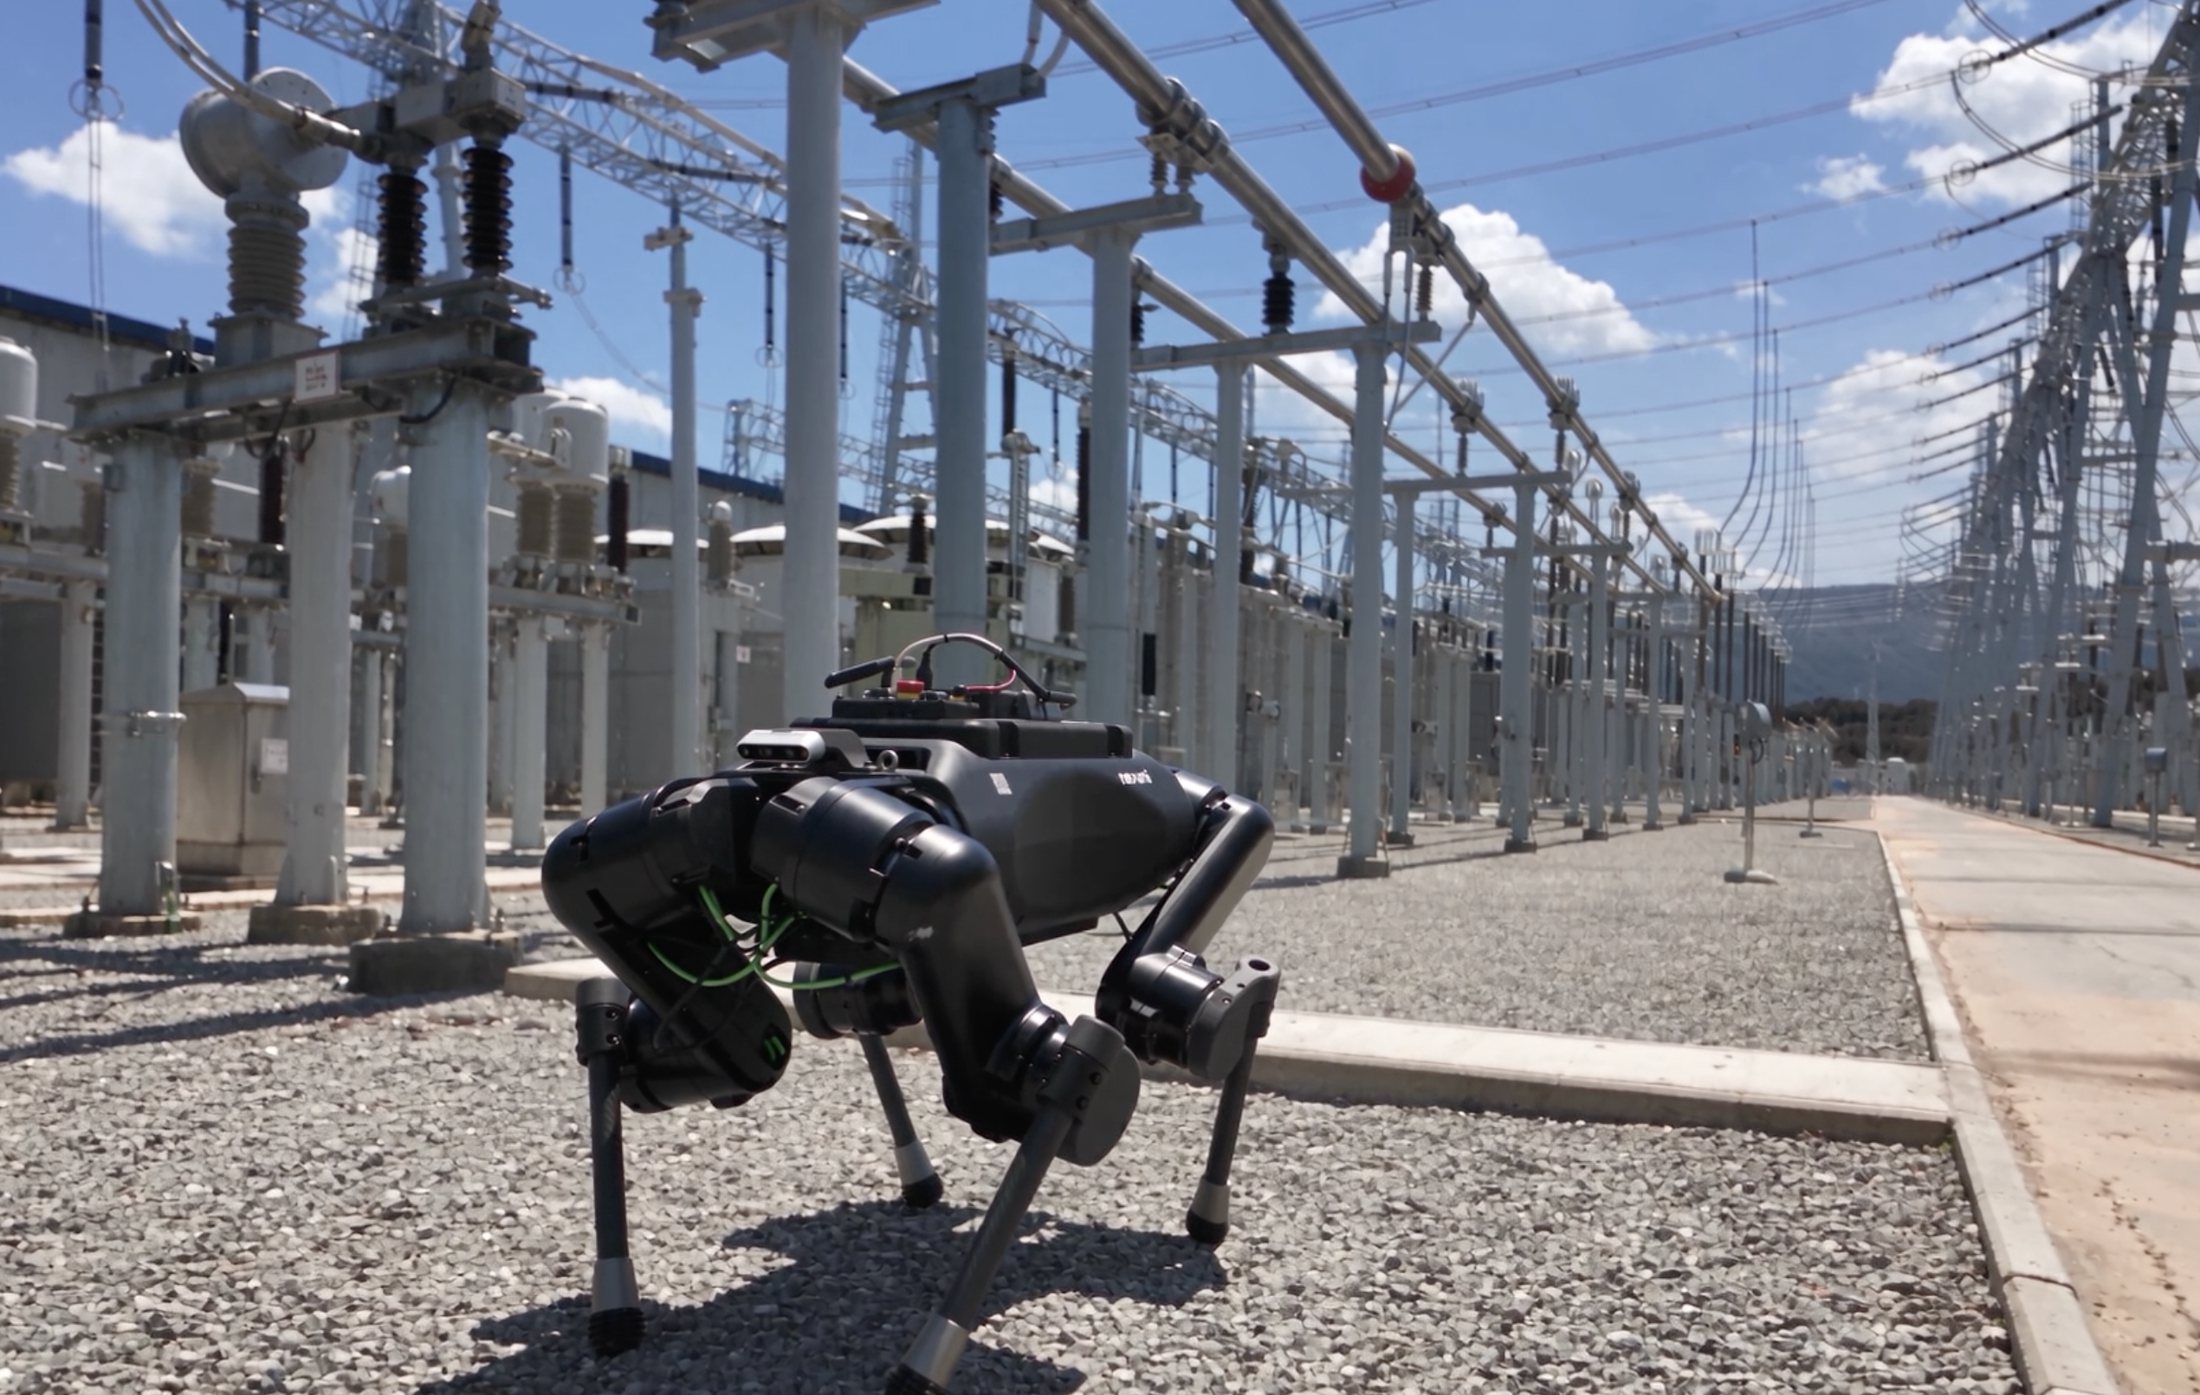
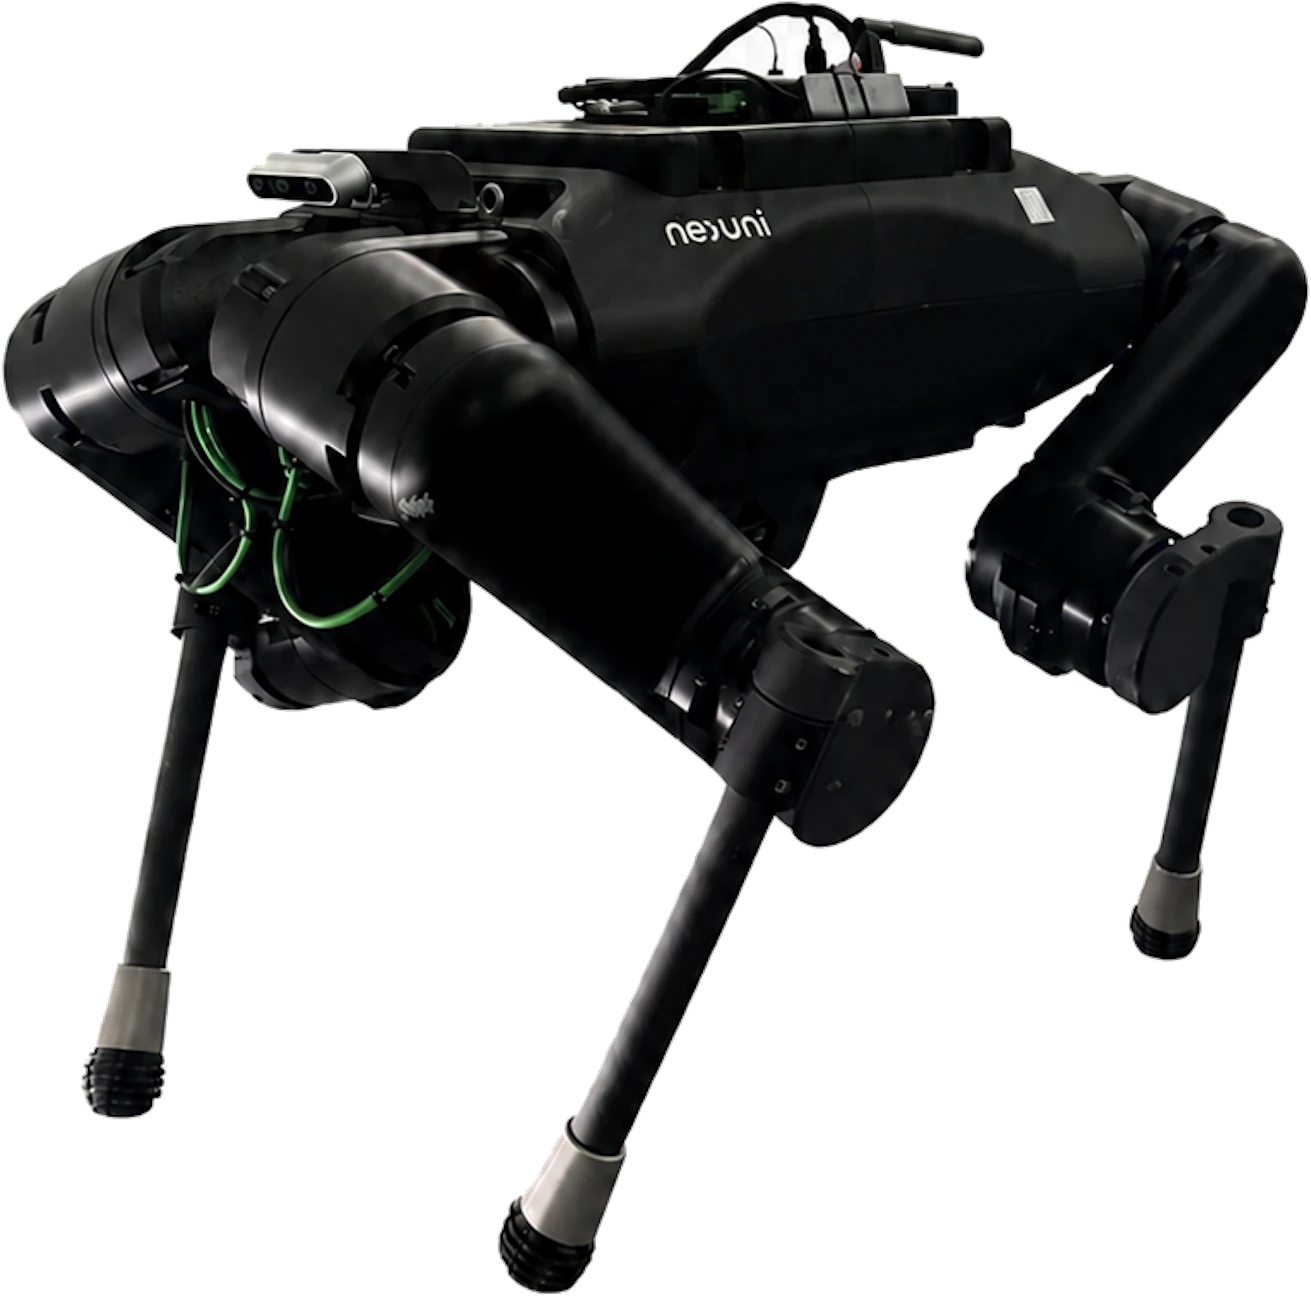

フラッグシップ:産業グレードの屋内外点検。完全自社製の四足プラットフォーム、IP67 の防水防塵。
| 型番 | NXBOT-ODO9 |
|---|---|
| 寸法 L × W × H | 862 × 595 × 698 mm |
| 重量 | 52.9 kg |
| 最高歩行速度 | 1.2 m/s |
| バッテリー駆動時間 | 2.5–3 h |
| 保護等級 | IP67 |
|---|---|
| 最大段差 | 20 cm |
| 最大勾配 | 30° |
| 演算 | NVIDIA Jetson Thor |
記載の仕様は odo 9 の設計値であり、最終的な量産仕様は変更される場合があります。
 シリーズ
3 つのモデルがひとつの NIRO の頭脳を共有し、巡回警備・点検・現場記録を担う警備ロボット犬です。フラッグシップの odo 9 は、Nexuni が自社で設計・製造する四足歩行プラットフォームです。
Nexuni の警備ロボット犬 odo シリーズ(犬型の四足歩行ロボット)は、スケジュールやイベントに応じて工場全体を自律巡回し、計器の読み取り、熱画像の撮影、ガスや異音の検知を行います。階段・斜面・屋外も走行できます。
各チェックポイントにタイムスタンプ付きの画像とデータが残り、異常はリアルタイムで管理プラットフォームへ通知。確認のためにロボットを向かわせることもでき、人が高リスク区域に立ち入る必要も、点検の抜けもなくなります。
スケジュールに沿って定期巡回。異常検知や指示があれば即座にタスクを切り替えて現場へ向かい、対応時間を短縮します。
odo シリーズのロボットはスケジュールされたルートを自ら巡回し、歩行者に道を譲り、暗くなっても誰も操縦することなく巡回を終えます。
NIRO のフリートコンソールは、各ロボットのライブ映像・地図上の位置・タスク履歴・イベントログをひとりのオペレーターの前に集約し、いつでも手動操作に切り替えられます。
各ポイントで odo シリーズのロボットはタイムスタンプ付きの写真を撮り、ロボット上で判定し、確信度とともに結果を記録します。巡回は「報告」ではなく「記録」になります。
高い機動性を備えた設計により、階段の昇降、急斜面や不整地の走行が可能です。エレベーターと連携した動線で複数階の巡回を完了させ、点検範囲を従来の「単一ポイント監視」から「全域巡回警備」へとアップグレードします。

違いは、訓練の方法と、実際に働けるようにする頭脳です。
odo はロボティクスの用語 odometry に由来します。自分の位置と行き先を知ること。そして all + do でもあります。見るだけ、分析するだけでなく、現場に入って仕事をやり遂げることです。
フラッグシップ:産業グレードの屋内外点検。完全自社製の四足プラットフォーム、IP67 の防水防塵。
| 型番 | NXBOT-ODO9 |
|---|---|
| 寸法 L × W × H | 862 × 595 × 698 mm |
| 重量 | 52.9 kg |
| 最高歩行速度 | 1.2 m/s |
| バッテリー駆動時間 | 2.5–3 h |
| 保護等級 | IP67 |
|---|---|
| 最大段差 | 20 cm |
| 最大勾配 | 30° |
| 演算 | NVIDIA Jetson Thor |
記載の仕様は odo 9 の設計値であり、最終的な量産仕様は変更される場合があります。


| 仕様 | odo 1 | odo 3 | odo 9 |
|---|---|---|---|
| 型番 | NXBOT-ODO1 | NXBOT-ODO3 | NXBOT-ODO9 |
| 位置づけ | エントリー | アドバンスト | フラッグシップ |
| 移動方式 | 車輪脚 | 車輪脚 | 脚式 |
| プラットフォーム | 市販の四足プラットフォーム | 市販の四足プラットフォーム | Nexuni 完全自社製 |
| 環境 | 屋内・晴天時の屋外 | 屋内外、全天候 | 屋内外、全天候 |
| 保護等級 | IP54 | IP56 | IP67 |
| 寸法 | 70 × 43 × 60 cm | 90 × 44 × 73 cm | 86.2 × 59.5 × 69.8 cm |
| 重量 | ≈ 15 kg | ≈ 37 kg | 52.9 kg |
| 駆動時間 | 1.5–2 時間 · 自動充電 | 2.5–3 時間 · 自動充電 | 2.5–3 時間 · 自動充電 |
| 段差 / 勾配 | 15 cm · 20° | 20 cm · 30° | 20 cm · 30° |
| 演算 | NVIDIA Jetson Orin NX | NVIDIA Jetson Thor | NVIDIA Jetson Thor |
標準ペイロードは LiDAR、深度カメラ、カメラ 2 台、超音波センサー。PTZ カメラ、サーマルカメラ、ガスセンサー、漏えい検知などのセンシングペイロードは、案件ごとに追加できます。
現場の条件をお聞かせください。導入方法を一緒に検討します。