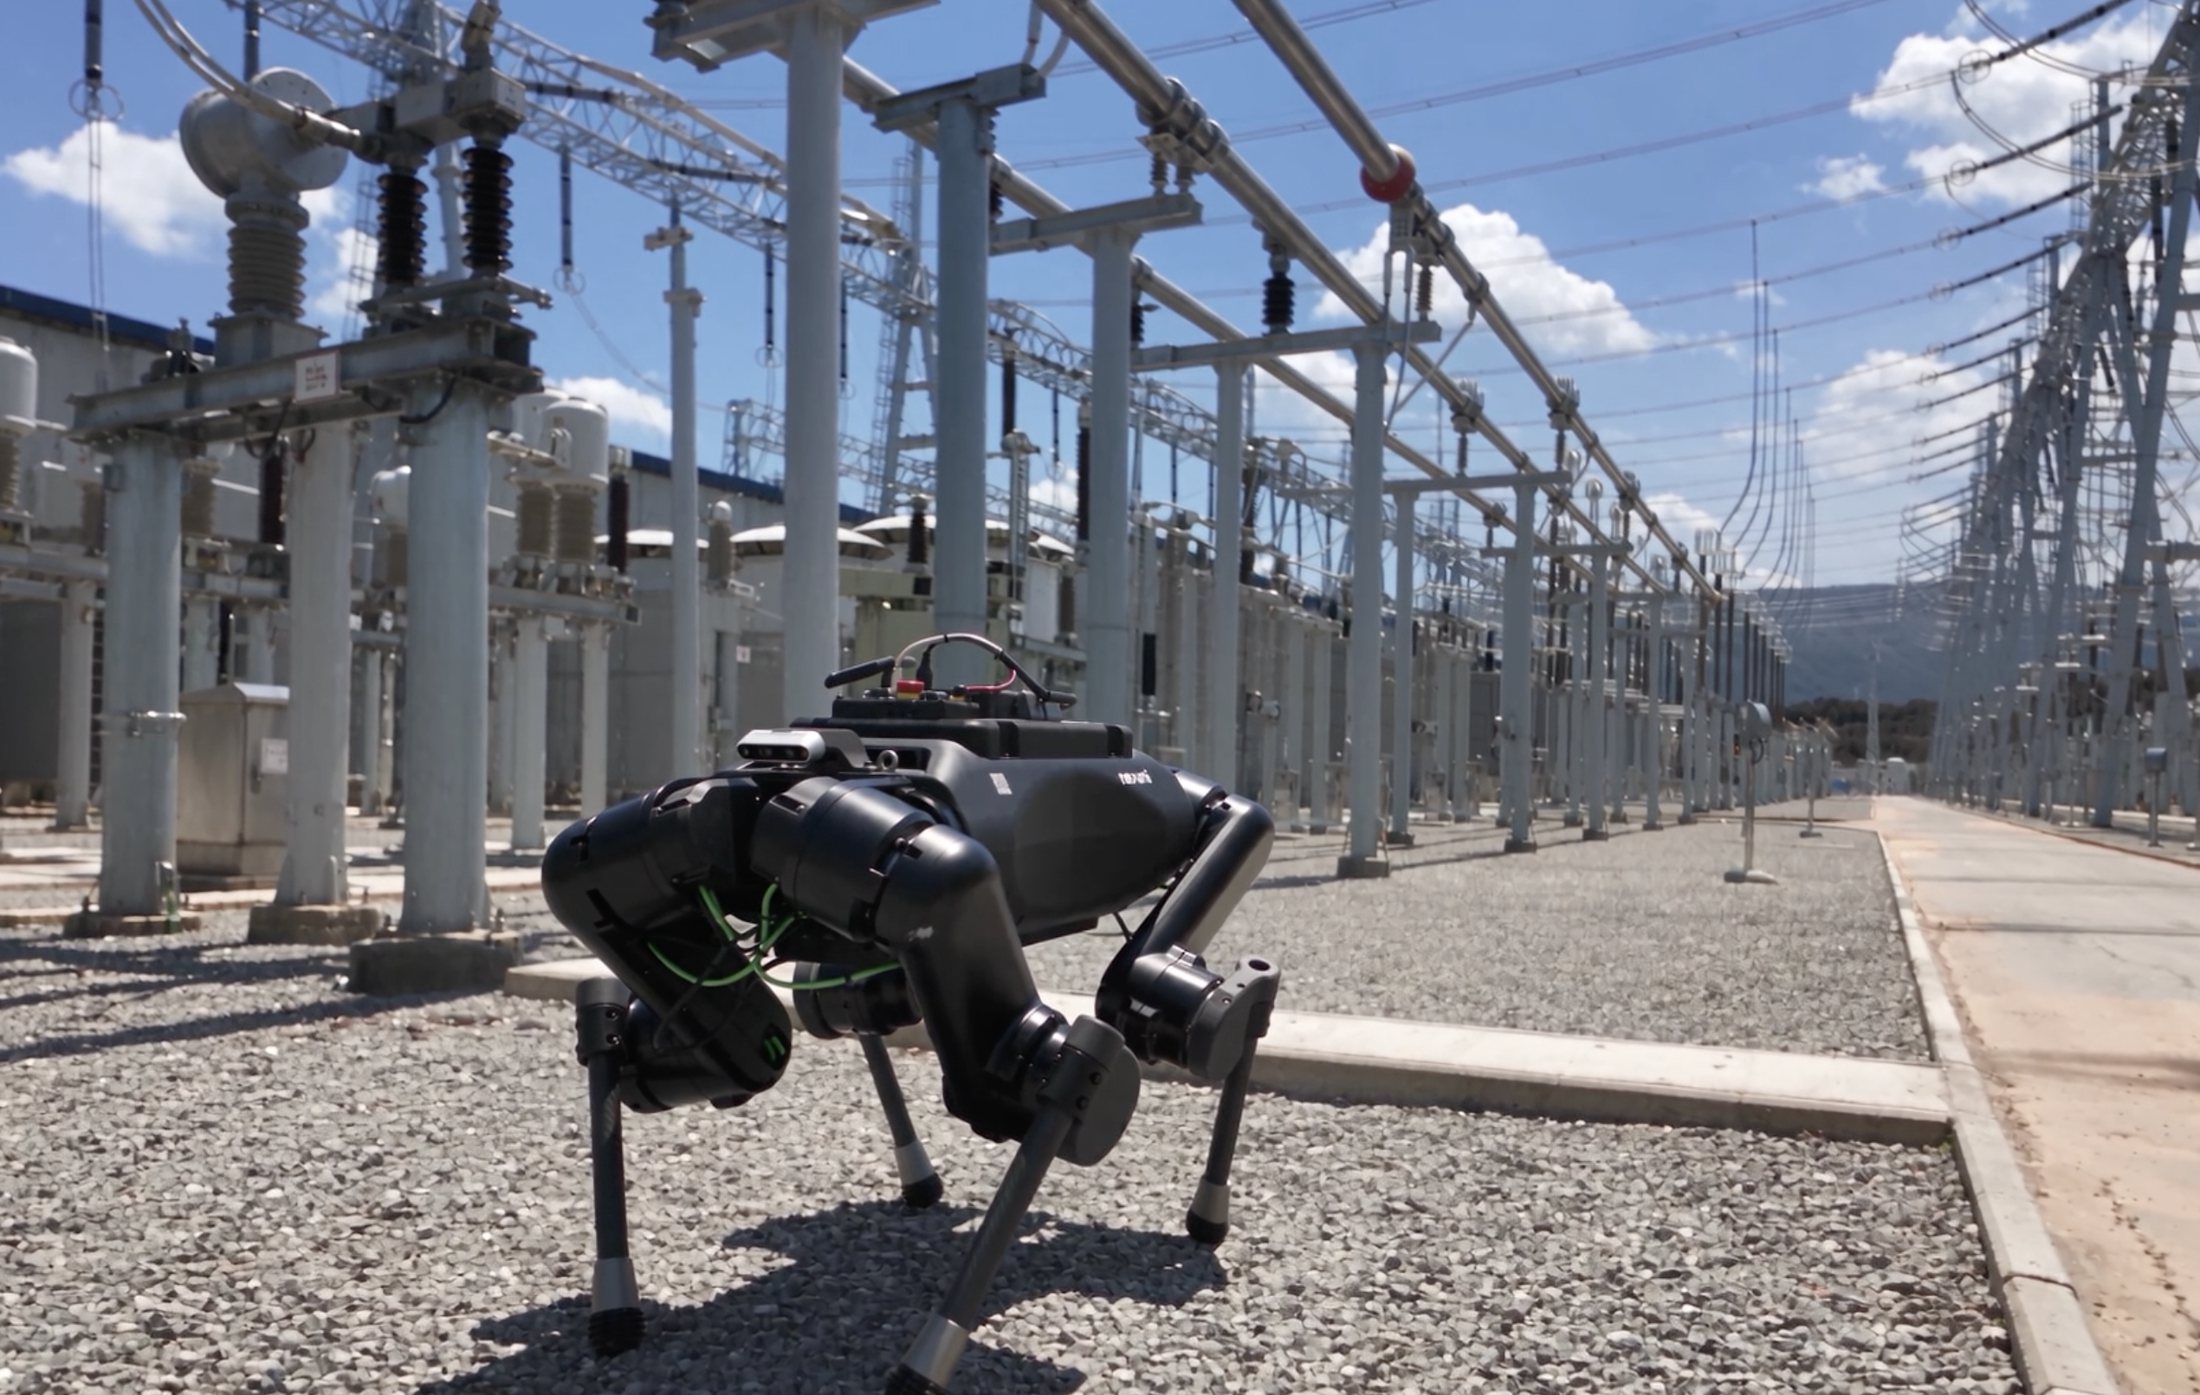
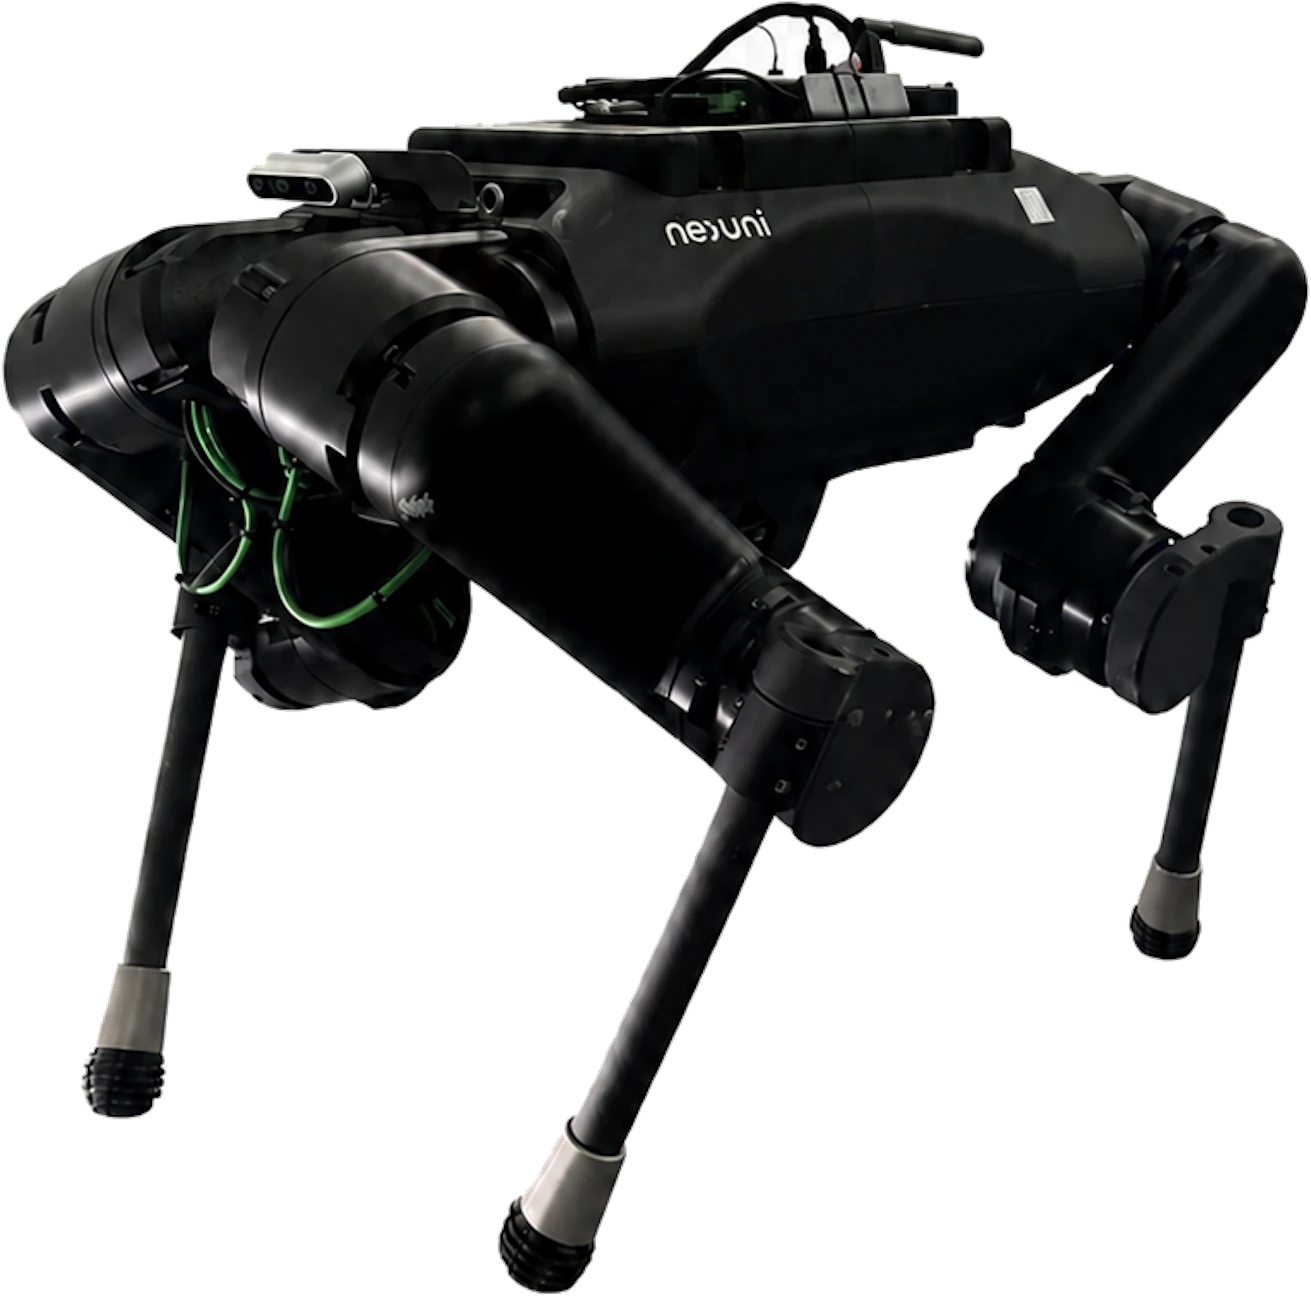

旗艦款:工業級室內外巡檢、使用全自製四足平台、IP67 防水防塵規格
| 型號 | NXBOT-ODO9 |
|---|---|
| 尺寸 長 × 寬 × 高 | 862 × 595 × 698 mm |
| 重量 | 52.9 kg |
| 最高步行速度 | 1.2 m/s |
| 電池續航 | 2.5–3 h |
| 防護等級 | IP67 |
|---|---|
| 最大跨階高度 | 20 cm |
| 最大坡度 | 30° |
| 運算 | NVIDIA Jetson Thor |
所示規格為 odo 9 設計值,最終量產規格可能有所調整。
 系列
三款型號共用同一顆 NIRO 大腦,負責巡邏、巡檢與現場紀錄;旗艦款 odo 9 採用完全由 Nexuni 自製的四足平台。
Nexuni 自主巡檢機器狗(odo 系列)依排程或事件自主巡邏整個廠區,讀取儀表、拍攝熱像、偵測氣體與異音,樓梯、斜坡與戶外都能走。
每個檢查點都留下有時間戳的影像與數據,異常即時推播到管理平台,並可派機器人前往確認。人不必進入高風險區域,巡檢也不再漏站。
依排程執行例行巡邏;偵測到異常或接獲指令時,立即切換任務前往現場查看,縮短處置時間。
odo 系列機器狗依照排程路線自己巡邏,遇到行人會讓路,天黑也照常完成,不需要有人操控。
NIRO 機隊控制台把每台機器人的即時影像、位置、任務紀錄與事件集中在同一個畫面,一位操作員就能掌握,需要時也能隨時手動接管。
odo 系列機器狗在每個檢查點拍下附時間戳記的照片,在機器人上判讀並記錄結果與信心度。巡邏留下的是完整紀錄,不是口頭回報。
具備高機動性設計,可上下樓梯、行走陡坡與不平整地面,並能搭配電梯動線完成多樓層巡邏,真正把巡檢範圍從「單點監控」升級為「全域巡防」。

差別在於訓練它的方法,以及讓它真正能工作的大腦。
odo 取自機器人學的 odometry:知道自己在哪裡、要往哪裡去。odo 也是 all + do:不只看、不只分析,而是進入現場,把任務做完。
旗艦款:工業級室內外巡檢、使用全自製四足平台、IP67 防水防塵規格
| 型號 | NXBOT-ODO9 |
|---|---|
| 尺寸 長 × 寬 × 高 | 862 × 595 × 698 mm |
| 重量 | 52.9 kg |
| 最高步行速度 | 1.2 m/s |
| 電池續航 | 2.5–3 h |
| 防護等級 | IP67 |
|---|---|
| 最大跨階高度 | 20 cm |
| 最大坡度 | 30° |
| 運算 | NVIDIA Jetson Thor |
所示規格為 odo 9 設計值,最終量產規格可能有所調整。


| 規格 | odo 1 | odo 3 | odo 9 |
|---|---|---|---|
| 型號 | NXBOT-ODO1 | NXBOT-ODO3 | NXBOT-ODO9 |
| 定位 | 入門款 | 進階款 | 旗艦款 |
| 移動方式 | 輪足 | 輪足 | 足式 |
| 平台 | 商用四足平台 | 商用四足平台 | Nexuni 全自製 |
| 環境 | 室內與晴天戶外 | 室內外、全天候 | 室內外、全天候 |
| 防護等級 | IP54 | IP56 | IP67 |
| 尺寸 | 70 × 43 × 60 cm | 90 × 44 × 73 cm | 86.2 × 59.5 × 69.8 cm |
| 重量 | ≈ 15 kg | ≈ 37 kg | 52.9 kg |
| 續航 | 1.5–2 小時 · 自動回充 | 2.5–3 小時 · 自動回充 | 2.5–3 小時 · 自動回充 |
| 跨階 / 坡度 | 15 cm · 20° | 20 cm · 30° | 20 cm · 30° |
| 運算 | NVIDIA Jetson Orin NX | NVIDIA Jetson Thor | NVIDIA Jetson Thor |
標準酬載包含光達、深度攝影機、2 顆攝影機與超音波感測器;PTZ 攝影機、熱像儀、氣體感測器、洩漏偵測等感測酬載,可依專案需求加裝。
告訴我們場域條件,我們一起規劃部署方式。